Domain kinderhotel-österreich.de kaufen?
Wir ziehen mit dem Projekt
kinderhotel-österreich.de um.
Sind Sie am Kauf der Domain
kinderhotel-österreich.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain kinderhotel-österreich.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **

Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
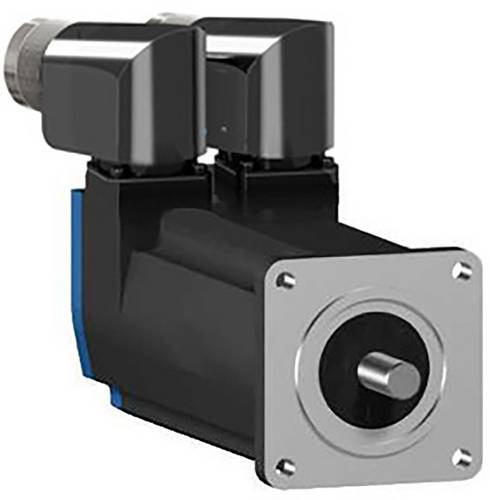
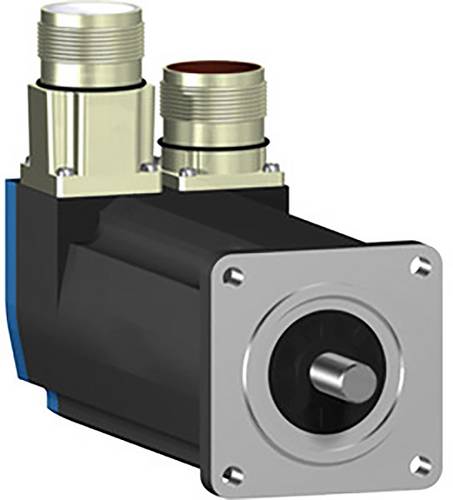
Schneider Electric Servomotor BSH1403P32F2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 27,8 Nm und erreicht ein Spitzendrehmoment von 90,2 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 3430 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 140 mm. Die Antriebswelle hat einen Durchmesser von 24 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.5795,77 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0553T32F2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,2 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 970 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2724,54 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0551T01A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 0,5 Nm und erreicht ein Spitzendrehmoment von 1,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 440 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1295,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0551T01F1AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 0,5 Nm und erreicht ein Spitzendrehmoment von 1,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 440 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1635,56 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
Hüfttasche Laufen Running Belt Wandern Radfahren Reflektierend SchwarzGenug von vollen Taschen beim Laufen oder Radfahren? Mit diesem multifunktionalen Laufgürtel hast du alles kompakt und bequem dabei. Diese sportliche Gürteltasche bietet ausreichend Platz für dein Smartphone, Schlüssel, Energieriegel oder andere kleine Gegenstände, die du unterwegs schnell benötigst. Dank des leichten und eng anliegenden Designs bleibt die Tasche beim Laufen, Wandern oder Radfahren bequem sitzen. Die Tasche verfügt über drei separate Fächer: ein Reißverschlussfach, ein Klettverschlussfach und ein zusätzliches Einschubfach. So bleiben deine Sachen während der Bewegung übersichtlich verstaut. Über die integrierte Öffnung für Kopfhörer kannst du während deines Trainings einfach Musik hören, ohne dass Kabel im Weg sind. Der reflektierende Streifen sorgt für zusätzliche Sichtbarkeit, wenn es dunkel wird. Der verstellbare elastische Gurt lässt sich leicht an deine Taille anpassen. Spezifikationen Material: Neopren Zusätzliche Materialien: PP + Nylon + Kupfer Fächer: Reißverschluss, Klettverschlussfach und Einschubfach Extra: Öffnung für Kopfhörer Reflexion: ja Verstellbarer Taillenumfang: 70 – 130 cm Breite: 9,5 cm Gewicht: 70 Gramm Farbe: schwarz Bestelle noch heute und laufe, wandere oder fahre bequem mit deinen Essentials immer griffbereit.4,13 €*Versand: 5,00 €Sichere Weiterleitung zum Anbieter
-
Sportsocken Laufsocken Trailrunning Marathon Radfahren Gym Wandern Herren DamenTRAIL SEEKER – Kompressionsstrümpfe, die deine Leistung steigern Mit einer Kompression von 20–30 mmHg optimieren diese technischen Tights Ihre Durchblutung und reduzieren Muskelermüdung, sodass Sie bei jedem Training und jedem Wettkampf Höchstleistungen erbringen können. Mit den TRAIL SEEKER Tights wird jedes Rennen zu einer Gelegenheit, herauszufinden, wozu Sie fähig sind. Es ist Zeit, sich für den Erfolg zu kleiden und jeden Kilometer zu erobern! Eigenschaften Hohe Kompressionsstärke: 20–30 mmHg optimiert die Blutzirkulation und reduziert Ermüdung. 3D-Anti-Blasen-Polsterung: Hervorragender gepolsterter Schutz an Zehen, Fingern und Ferse. Langlebige Verstärkungen: Verstärkte Enden, um der Abnutzung bei jedem Abenteuer standzuhalten. Ergonomisches Design: Perfekte Passform, die Unbehagen vorbeugt und Ihre Leistung verbessert. Ultraschnelles Trocknen: Hält Ihre Füße stets trocken und angenehm. Antibakterielle Technologie: Die Silvera-Technologie gibt nach und nach Kupfer-, Silber- und Zinkionen frei, hält Ihre Füße frisch und gesund, bekämpft schlechte Gerüche und beugt Krankheiten vor. Verwenden Laufen & Trail: Trailrunning, Ultratrail, Berglauf, Waldlauf, Hügellauf, Abenteuerlauf. Ausdaueraktivitäten: Marathons, Triathlons, Hindernisläufe, Langstrecken-Trailrunning, Ausdauerwettbewerbe, Langzeittraining, Ausdauerveranstaltungen, 21-km-, 10-km- und 5-km-Rennen. Radfahren: Straßenradfahren, MTB, Mountainbiken, Cyclocross, Triathlon, Urban Cycling. Funktionelles Training: Fitnessstudio, CrossFit, HIIT, Zirkeltraining, Krafttraining, Bootcamp, Widerstandstraining. Outdoor-Sport: Klettern, Wandern, Trekking, Camping, Outdoor-Abenteuer. Was macht sie einzigartig? TRAIL SEEKER -Tights sind nicht nur ein Accessoire; Sie sind Ihr Verbündeter bei jedem Abenteuer. Dank ihrer fortschrittlichen Technologie und ihres auf den Sportler ausgerichteten Designs geben sie Ihnen das Selbstvertrauen und die Unterstützung, die Sie zum Entdecken und Erobern brauchen. Zusammensetzung 65 % Drylon+ (PA) 20 % Nylon 15 % Elastan27,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH1403P32F2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 27,8 Nm und erreicht ein Spitzendrehmoment von 90,2 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 3430 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 140 mm. Die Antriebswelle hat einen Durchmesser von 24 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.5795,77 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0553T32F2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,2 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 970 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2724,54 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
Ähnliche Suchbegriffe für Servomotor
-
Schneider Electric Servomotor BSH0551T01A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 0,5 Nm und erreicht ein Spitzendrehmoment von 1,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 440 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1295,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0551T01F1AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 0,5 Nm und erreicht ein Spitzendrehmoment von 1,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 440 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1635,56 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0551T01F2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 0,5 Nm und erreicht ein Spitzendrehmoment von 1,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 440 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1522,13 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0551T02A1AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 0,5 Nm und erreicht ein Spitzendrehmoment von 1,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 440 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2089,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
-
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
-
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.